Test. Measure. Prove Autonomy.
自主移動機器人能夠從 A 點走到 B 點,就代表它已經具備可靠的自主能力嗎?
答案通常是否定的。
在實際場域中,一套自主移動系統可能會面對不同的地面材質、坡度、障礙物、光照、通訊品質、定位誤差與感測器干擾。即使機器人在展示或單次測試中順利完成任務,也不代表它能夠在不同條件下持續、穩定且可重現地完成相同任務。
因此,相較於單純問:
「機器人能不能跑?」
更重要的問題應該是:
「我們要如何證明它真的能跑,而且知道它能跑到什麼程度?」
這正是 Robot Validation,也就是機器人驗測,真正想解決的問題。
為什麼自主機器人需要驗測?
假設今天有兩台 AMR,都能完成一段自主導航。
Robot A 成功完成 10 次中的 9 次。
Robot B 成功完成 10 次中的 10 次。
光看這個結果,我們可能會認為 Robot B 比較好。
但如果進一步詢問:
- 兩台機器人的定位誤差是多少?
- 路徑長度是否一致?
- 遇到動態障礙物時表現如何?
- 換成碎石或草地後還能完成任務嗎?
- 光照改變是否會影響感知系統?
- GNSS 訊號變差時是否還能正常定位?
- 測試 100 次之後結果是否仍然一致?
問題就開始變得複雜。
因此,一套完整的自主系統驗證方法至少應具備以下特性:
可量測(Measurable)
結果不能只依靠「感覺還不錯」,而是需要有數據,例如:
- Localization RMSE
- Navigation Success Rate
- Path Length
- Completion Time
- Recovery Time
- Collision Count
可重複(Repeatable)
相同條件下重新測試,應該能得到具有一致性的結果。
可比較(Comparable)
不同機器人、不同軟體版本或不同導航演算法,應該能在相同條件下比較。
可追溯(Traceable)
必須知道測試是在什麼環境、使用什麼參數,以及什麼軟硬體版本下完成。
如果沒有這些條件,「機器人成功完成任務」其實很難成為可靠的工程證據。
NIST 在機器人驗測領域做什麼?
NIST,全名為 National Institute of Standards and Technology,長期投入機器人性能評估所需要的量測方法與測試基礎設施。
以 Response Robot 為例,NIST 發展了一系列 Standard Test Methods,用來量化地面、空中與水域機器人的不同能力,包括:
- Mobility
- Manipulation
- Sensors
- Communications
- Energy
- Human-System Interaction
- Logistics
- Safety
對地面機器人而言,常見測試內容包括:
- Ramp
- Stairs
- Stepfield
- Gravel
- Sand
- Confined Area
- Sustained Speed
這裡有一個很重要的觀念:
標準測試場不是在模擬所有真實世界,而是在建立一把可以重複使用的「尺」。
如果每家公司都自己找一片碎石地、自己決定坡度、自己決定成功標準,那麼不同機器人的測試結果就很難比較。
標準化測試的價值,就是讓大家使用相對一致的:
Test Apparatus + Procedure + Metric
來量化能力。
ASTM 又扮演什麼角色?
ASTM International 是國際標準制定組織。
在 Response Robot 領域,NIST 長期參與許多測試方法的研究、驗證與發展,而其中成熟的方法,則可透過 ASTM International 的標準制定程序形成正式的 Standard Test Methods。
例如常見的相關標準包含:
- ASTM E2826:Continuous Pitch/Roll Ramps
- ASTM E2827:Crossing Pitch/Roll Ramps
- ASTM E2828:Symmetric Stepfields
- ASTM E2991:Gravel
- ASTM E2829:Sustained Speed
比較精確的理解,不是簡單地說:
NIST = 研究
ASTM = 發布
而是:
NIST 參與測試方法、量測技術與實驗設計的發展與驗證;ASTM 則提供正式的共識標準制定機制,使成熟的方法形成可被廣泛採用的標準。
可以把這個過程理解為:
Research
   ↓
Validation
   ↓
Standardization
   ↓
Application
以 ASTM E2828 Stepfield 為例
ASTM E2828 Symmetric Stepfields 所使用的 Stepfield,是一種人工建立、可重複製作的複雜地形。
它的目的不是單純把幾塊木板隨機放在地上,而是利用結構化、可重現的幾何地形,量化機器人穿越不規則地面的能力。
如果我們只是說:
「Robot A 可以走過崎嶇地形。」
這句話沒有太大的工程意義。
但如果我們可以說:
Robot A 在指定等級的 Stepfield 中,依照一致的測試程序完成多次測試,並取得一定的完成率與通過速度。
這就開始變成可以比較的工程數據。
這也是 Validation 和 Demo 最大的差別。
從「標準」轉成真正可以執行的測試
閱讀 ASTM 或 NIST 文件本身並不是最困難的部分。
真正困難的是:
怎麼把標準轉換成自己的 Robot Validation Plan?
我目前會先拆成以下幾個步驟。
1. Define Capability
首先定義真正想驗證的能力。
例如:
Mobility
- 坡度
- Rough Terrain
- Stepfield
- Gravel
Navigation
- Point-to-Point Navigation
- Narrow Passage
- Obstacle Avoidance
- Dynamic Obstacle
Localization
- Position Accuracy
- Heading Accuracy
- Repeatability
- Localization Recovery
不要一開始就問:
「我要買什麼測試設備?」
而應該先問:
「我要證明機器人的什麼能力?」
2. Define Test Scenario
接著才把能力轉成實際測試場景。
例如要驗證 Outdoor Navigation,可以設計:
Start
  ↓
Asphalt
  ↓
Grass
  ↓
Gravel
  ↓
Slope
  ↓
Narrow Passage
  ↓
Dynamic Obstacle
  ↓
Goal
但每一個場景都應該盡量控制變因。
否則一次加入太多因素,即使測試失敗,也很難知道真正原因。
Ground Truth 是驗測裡非常重要的一環
很多 Robot Demo 只有 Robot Data,卻沒有 Ground Truth。
例如 ROS 2 裡可以取得:
/odom
/amcl_pose
/tf
但這些資料基本上仍然來自機器人自己的估測。
如果我們想驗證 Localization Accuracy,就必須知道:
機器人的真實位置到底在哪裡?
因此可能需要:
- Motion Capture
- RTK GNSS
- Total Station
- Laser Tracker
- AprilTag / Vision System
- 精密量測基準
取決於不同的測試環境與精度需求。
假設真值位置為 \((x_t, y_t)\),機器人估測位置為 \((\hat{x}_t, \hat{y}_t)\),則單點位置誤差可表示為:
\[e_t = \sqrt{(x_t-\hat{x}_t)^2+(y_t-\hat{y}_t)^2}\]進一步可計算:
\[RMSE = \sqrt{\frac{1}{N}\sum_{t=1}^{N} e_t^2}\]這時我們討論的就不再是:
「AMCL 看起來滿準。」
而是:
「這套 Localization System 在此測試條件下的 RMSE 是多少?」
這就是量化。
Metric 比單純的 Pass / Fail 更重要
很多驗收規格只有:
PASS
FAIL
但在研發階段,只看 Pass / Fail 其實非常可惜。
假設 Requirement 是:
Robot 必須在 5 分鐘內完成導航。
Robot A:
4:59
PASS
Robot B:
2:10
PASS
如果只留下 Pass / Fail,兩台機器人的結果完全相同。
但真正的性能卻差很多。
因此,一套完整 Robot Evaluation 至少應該保留:
| Capability | Metric |
|---|---|
| Localization | RMSE |
| Navigation | Success Rate |
| Path Planning | Path Efficiency |
| Mobility | Completion Rate |
| Obstacle Avoidance | Collision / Intervention |
| Recovery | Recovery Time |
| Repeatability | Variance / Standard Deviation |
| Mission | Completion Time |
比較合理的流程應該是:
Measurement
    ↓
Metric
    ↓
Requirement
    ↓
Pass / Fail
而不是一開始就只剩 Pass / Fail。
ProveAutonomy Validation Loop
如果把前面的概念整理成一個簡單框架,我目前會把自主系統的驗測流程整理為:
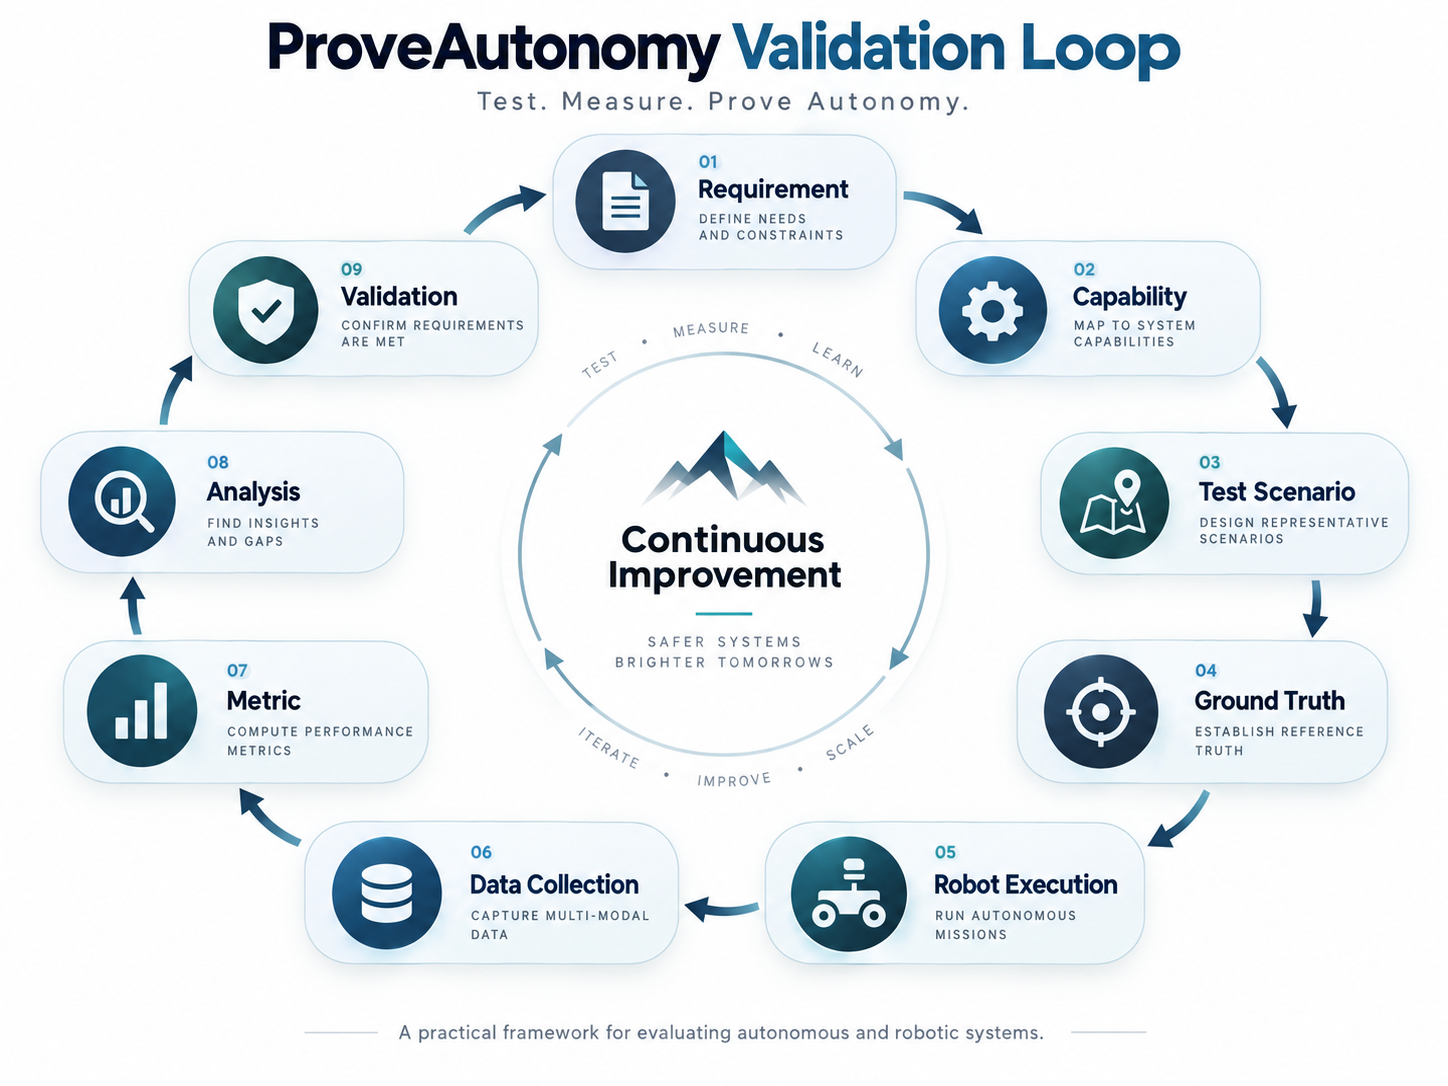
Requirement → Capability → Test Scenario → Ground Truth → Robot Execution → Data Collection → Metric → Analysis → Validation
這也是我希望 ProveAutonomy 持續討論的核心。
自主系統驗證不應該只是:
「機器人成功跑完。」
而應該是一套能回答以下問題的方法:
What are we testing?
我們到底在驗證什麼能力?
How are we testing it?
測試環境與程序是否可重現?
What are we measuring?
我們記錄了哪些數據?
Compared with what?
Ground Truth 或 Reference 是什麼?
How good is good enough?
什麼性能才叫做符合需求?
從 Real World 延伸到 Simulation
實體測試非常重要,但也有明顯缺點:
- 成本高
- 建置時間長
- 某些情境危險
- 測試條件難以完全重現
- 大量測試耗費時間
- 極端情境很難建立
因此,Simulation 可以成為 Robot Validation Pipeline 的另一個重要工具。
例如利用:
- NVIDIA Isaac Sim
- ROS 2
- Nav2
先建立:
Test Scenario
    ↓
Simulation
    ↓
Metrics
之後再把相同概念移到:
Physical Test Field
    ↓
Real Robot
    ↓
Metrics
最後比較:
Simulation Result
        ↕
Real World Result
這時 Sim-to-Real 就不只是:
「模擬裡可以跑,實機也可以跑。」
而是可以進一步回答:
模擬環境的性能結果,究竟能多大程度預測實體機器人的性能?
這也是 ProveAutonomy 未來想持續深入的方向之一。
真正要證明的,不是機器人「會動」
自主機器人技術發展得越來越快。
ROS 2、SLAM、Navigation、Deep Learning、Embodied AI、VLA 等技術,都讓建立自主系統變得比以前容易。
但當系統開始走出實驗室,另一個問題會越來越重要:
我們如何知道它真的可靠?
Demo 可以證明:
It works.
Validation 則應該回答:
How well does it work?
更進一步則是:
Under what conditions does it work?
以及:
When does it fail?
這也是我建立 ProveAutonomy 想持續探索的問題。
未來這裡會逐步整理:
- Robot Validation
- NIST / ASTM Robot Test Methods
- ROS 2
- Navigation Evaluation
- Localization Evaluation
- Outdoor Robot Testing
- Simulation
- Isaac Sim
- Sim-to-Real
- Autonomous System Benchmarking
希望最終能建立出一套從:
Test → Measure → Compare → Validate
的自主系統驗證方法。
下一篇
下一篇預計從更實際的角度切入:
戶外自主移動機器人測試場,應該測哪些項目?
會進一步討論地面材質、坡度、定位、GNSS、障礙物、環境條件與測試設備等實際規劃問題。
References
-
NIST, Performance of Emergency Response Robots
https://www.nist.gov/programs-projects/performance-emergency-response-robots -
NIST, Standard Test Methods for Response Robots — Ground Robot Tests
https://www.nist.gov/el/intelligent-systems-division-73500/standard-test-methods-response-robots/ground-robot-tests -
NIST, Stepfield Pallets: Repeatable Terrain for Evaluating Robot Mobility
https://www.nist.gov/publications/stepfield-pallets-repeatable-terrain-evaluating-robot-mobility -
ASTM International, ASTM E2828 — Standard Test Method for Evaluating Emergency Response Robot Capabilities: Mobility: Confined Area Obstacles: Symmetric Stepfields
https://www.astm.org/e2828-11.html
ProveAutonomy
Test. Measure. Prove Autonomy.